
Robotik mit Python
Robotik: Integration grundlegender Disziplinen zu faszinierenden Maschinen, die nach und nach lernen können, Ethik zu imitieren, menschliches Verhalten und Qualitäten. Das Gebiet der Robotik erstaunt und fasziniert Menschen jeden Alters auf der ganzen Welt. Dieser Artikel knüpft dort an, wo der vorherige Artikel aufgehört hat.
Roboter können lernen, navigieren und Entscheidungen für sich selbst treffen. In diesem Artikel erfahren Sie mehr über Robotik mit Python. Es werden weitere Konzepte erklärt, die einen direkten Bezug zu Robotern und dem Bereich der Robotik haben. Ich werde Ihnen auch den Python-Code zeigen und erklären, den ich codiert habe (Quelle: Mein PC) für einen Roboter. Jetzt, lass uns gleich dazu gehen!
Quelle: CIO.com
Wichtige Roboterkomponenten
Ein gut gebauter Roboter besitzt die Fähigkeit zu lernen, navigieren und entscheiden selbstständig und treffen bei unvorhergesehenen Veränderungen in Ihrem unmittelbaren Umfeld effektiv und effizient eine rationale und logische Entscheidung. Das Element, das es einem Roboter ermöglicht, ein physisches Teil zu werden.
seiner Umgebung sind die Komponenten, die an Bord sind; Speziell, das Sensoren. Sensoren sind in einem Robotersystem von entscheidender Bedeutung, da sie die
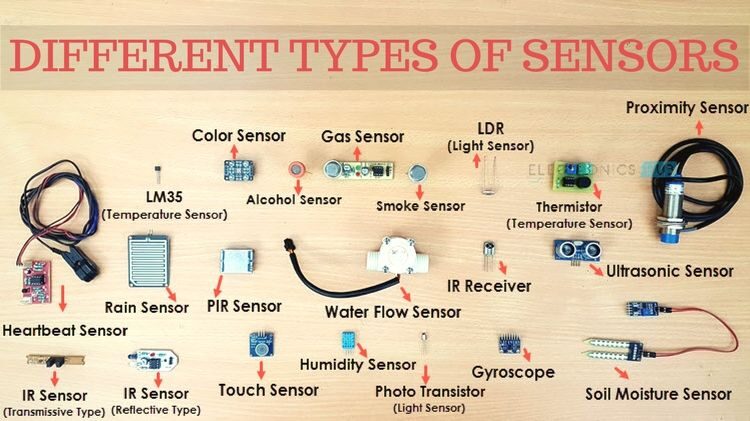
Bedürfnis nach Interaktion, Dadurch wird die Autonomie in einem System erhöht. Eine Liste der auf dem Markt erhältlichen Sensoren lautet wie folgt (das ist gut
wissen, dass die Liste nicht auf diese beschränkt ist):
- – Lichtsensoren.
- – Thermometer.
- – Drucksensor.
- – Positionssensoren.
- – Sensoren Halle.
- – Flex-Sensoren.
- – Schallsensoren.
- – Ultraschallsensoren.
- – Berührungssensoren.
- – PIR-Sensoren.
- – Neigungssensoren.
- – Gassensoren.
Dies sind einige Beispiele für Sensoren, die in Elektrogeschäften gekauft werden können. Wenn man genau hinschaut, Sie werden feststellen, dass jeder dieser Sensoren einen bestimmten Reiz in der unmittelbaren oder entfernten Umgebung erkennen kann. Und Sie werden feststellen, dass, wenn sie in ein einziges System integriert sind, Diese Komponenten ermöglichen es jedem Objekt, auf jeden Reiz zu reagieren, wie es ein Mensch kann..
Das Sensormodul erkennt eine Eingabe von einer Quelle und antwortet mit einer bestimmten Ausgabe. Allgemein, ein Sensor wandelt jede nicht elektrische physikalische oder chemische Größe in elektrische Signale um. Der Eingang eines Sensors muss beibehalten werden, damit Sie einen konsistenten Ausgang haben. Zum Beispiel, ein Bewegungssensor gibt kein rotes Licht aus, wenn sich kein Objekt in der Nähe bewegt. Es gibt drei spezifische Sensoren, die wir besprechen werden: Hell, Ton und Ultraschall.
Lichtsensoren
Dieser Sensor wandelt die Lichtfrequenz in elektrische Signale um, nämlich, die Ausgabe dieser Sensorsignale. Das Signal sagt uns die Intensität des detektierten Lichts. Es funktioniert, indem es die elektromagnetischen Wellen misst, die bei allen Lichtfrequenzen vorhanden sind (Infrarot, sichtbar, ultraviolett).
Schallsensoren
Dieser Sensor erkennt und wandelt Schallwellen in elektrische Signale um. Die Mikrofonmembran muss in Ordnung sein. Das ist weil
Schallwellen, die durch die Luft wandern, treffen auf die Membran, verursacht es zu vibrieren und die Kondensatorwerte zu ändern. Kondensatormesswerte werden in digitale Signale umgewandelt, die für Verarbeitungszwecke verwendet werden können.
Ultraschallsensoren:
Dieser Sensor wandelt die reflektierten Schallwellen in elektrische Sensoren um. Ultraschallsensoren können den Abstand zwischen Objekten messen. Der Ultraschallsensor hat einen eingebauten Sender und Empfänger. Der Sender sendet eine Schallwelle in Form von piezoelektrischen Signalen aus und der Empfänger liest die Schallwellen nach dem Reflexionsprozess aus..
Diese kleinen, aber leistungsstarken Geräte kommen im Alltag zum Einsatz und ermöglichen Ihnen den Zugang zu High-End-Rechnungen auf Ihrem Computer, wenn Sie sie ins Licht der Robotik bringen.. Zum Beispiel, das weltbekannte Automobilunternehmen: Tesla Incorporated. Tesla-Fahrzeuge verwenden zahlreiche Sensoren, die um das Auto herum angebracht sind.
Das Tesla-Fahrzeug verwendet Ultraschallsensoren, um bei der Achsvermessung und Straßenzentrierung zu helfen, zusammen mit LIDAR (Lichterkennung und Reichweite) zur Objekterkennung, Schallsensoren zur Erkennung von Objekten in der Nähe des Fahrzeugs, Kameras für Computer Vision, maschinelles Lernen, und andere fortschrittliche Technologie. All diese Sensoren sind dafür verantwortlich, das autonome Fahrzeug zu schaffen, das wir auf den Straßen sehen.
Quelle: Elektronik-Hub
Motoren
Ein üblicher Motor, der beim Experimentieren mit Robotik mit Python verwendet wird, ist der Gleichstrommotor. DC bedeutet Gleichstrom. Gleichstrommotoren haben höchstwahrscheinlich Räder am Abtriebsende, nämlich, die abgegebene mechanische Energie wird zum Drehen der Räder verwendet. Ein Gleichstrommotor A ist eine elektrische Komponente, die einen elektrischen Stromeingang erfordert und eine Ausgabe von mechanischer Energie oder Bewegung bereitstellt.. Zu den Komponenten innerhalb des Gleichstrommotors gehört die Spulenwicklung, Die Magnete, die Rotoren, die Bürsten, Stator und Stromquelle.
Die Idee, auf der dies funktioniert, ist, dass, wenn die Spule mit Strom versorgt wird, nämlich, ein Strom wird durch ihn geleitet, um die Spule wird ein Magnetfeld erzeugt, Was lässt die Spule mit den Magneten interagieren?, wodurch sich die Spule dreht und schließlich mechanische Energie erzeugt.
Stromschalter
Ein Roboter benötigt einen Netzschalter, um ihn ein- und auszuschalten. Der Netzschalter dient als Netzschalter für den Roboter, Stromfluss in Stromkreisen stoppen und Komponenten abkühlen lassen. Wenn der Schalter eingeschaltet ist, Strom fließt im Stromkreis und wenn er ausgeschaltet ist, Stromfluss stoppt.
Druckknopfschalter
Dies ist ein einfaches Gerät, das die Steuerung einer bestimmten Maschine oder eines bestimmten Prozesses ermöglichen oder verhindern kann. Ein Druckknopfschalter ist mit Stromkreisen ausgestattet, die Strom durch ihn fließen lassen. Das Ändern des Flusses dieses Stroms löst Ereignisse in unserem Stromkreis aus.
Drucktastenschalter können für normalerweise eingeschaltete oder normalerweise ausgeschaltete Stromkreise verwendet werden. In einem normal beleuchteten Stromkreis, fließt derzeit durch den Kreislauf und, durch Drücken der Taste, Stromfluss wird unterbrochen. In einem normalerweise ausgeschalteten Stromkreis, keine Verbindung oder kein Stromfluss, bis die Taste gedrückt wird.
Transistor
Ein Transistor ist ein Halbleiter mit zwei Funktionen. Es kann als Schalter oder als Stromverstärker fungieren. Ein Transistor hat von Natur aus zwei Drähte (die Pfoten, winzige Metallstäbe zum Verbinden der Drähte). Als Schalter, Der Transistor reduziert den Strom auf einer Seite der Drähte und erhöht den Strom auf der anderen Seite. Als Verstärker, Der Transistor nimmt Strom in einem Draht auf und gibt ihn mit einem höheren Strom vom anderen aus.
Widerstand
Dies ist eine der beliebtesten und am weitesten verbreiteten elektronischen Komponenten. Es hat zwei Anschlüsse (Kabel / Beine) Wenn Sie dies in Ihren Stromkreis integrieren, wird ein Widerstand in Ihrem Stromkreis implementiert. Widerstand kann verwendet werden, um den Stromfluss zu reduzieren, Teilen Sie die Spannung und passen Sie die elektrischen Signalpegel an.
Roboterkomponenten mit Python steuern.
Druckknopfschaltersteuerung.
# Wir beginnen mit dem Importieren des erforderlichen Pakets
RPi.GPIO als GPIO importieren

# Wir konfigurieren unser System so, dass alle Warnungen vorübergehend ignoriert werden
GPIO.setwarnungen(Falsch)

# Wir haben unser System so eingestellt, dass es die physische PIN-Nummerierung verwendet
# auf dem Raspberry Pi
GPIO.setmode(GPIO.BOARD)

# Wir konfigurieren die GPIO-Pin-Nummer 10 auf unserem Raspberry Pi zu sein
# ein Eingangspin und wir setzen den Anfangszustand des Pins auf
# tief gezogen "PUD_DOWN". Dies bedeutet, dass die Schaltfläche aktiviert ist
# ein "AUS" Zustand
GPIO.setup(10, GPIO.IN, pull_up_down=GPIO.PUD_DOWN)

# Wir haben eine While-Schleife eingerichtet, die ewig läuft
# Die While-Schleife prüft ständig den Status von
# unser Druckknopfschalter. Im Falle unseres Buttons
# gedrückt werden, Es gibt Wörter, die gedruckt werden
# zur Konsole
während wahr:

# Wir prüfen, ob die GPIO-Pinnummer 10 wird geschoben
# Wir überprüfen den Strom, der durch die Schaltfläche fließt
# wenn der strom hoch ist
wenn GPIO.input(10) == GPIO.HIGH:

# Wir drucken die folgenden Wörter
drucken("Knopf wurde gedrückt!")
Steuerung von Gleichstrommotoren
# Wir beginnen mit dem Importieren der erforderlichen Pakete
Importzeit
von easygopigo3 importieren EasyGoPiGo3

# Wir erstellen eine Instanz des Roboters, den wir verwenden
# Wenn Sie sich dem Bereich Robotik hingeben möchten
# Navigieren Sie zu einem Webbrowser und suchen Sie nach "Was ist GoPiGo3?"
# es ist interessant :) - Sie können überredet werden, eine Einheit für sich selbst zu kaufen
gpg = EasyGoPiGo3()

# Wir konfigurieren die Motoren so, dass sie sich für zwei Sekunden vorwärts bewegen
gpg.forward()
zeit.schlaf(2)

# wir stoppen alle motorischen Bewegungen für eine Sekunde
gpg.stop()
zeit.schlaf(1)

# wir fahren alle Motoren 50cm nach vorne
gpg.drive_cm(50, Wahr)
zeit.schlaf(1)

# wir drehen die Motoren nach links
gpg.links()
zeit.schlaf(1)

# wir drehen die Motoren nach rechts
gpg.rechts()
zeit.schlaf(1)

# Wir stoppen alle Roboteraktivitäten
gpg.stop()

# Wir drucken eine letzte Nachricht, die uns mitteilt, ob das Skript
# war erfolgreich
drucken("Bewegung erfolgreich!")
Der Ultraschallsensor
Sie fragen sich vielleicht, wie man den Ultraschallsensor für einen Roboter verwendet. Jetzt, der Ultraschallsensor wird verwendet, um eine LIDAR-basierte Karte des Bereichs zu erstellen, in dem sich der Roboter derzeit befindet. Der Ultraschallsensor wird in Kombination mit einem Servo verwendet (Motor-) Drehen des Ultraschallsensors zulassen, erlauben dem Roboter „sehen“ mehr von seiner Umgebung. Ich werde nicht den vollständigen Code angeben, da es umfangreich ist und Verständnis erfordert. Ich werde ein abgeschnittenes Bild des Codes bereitstellen, der auf meinem PC gefunden wurde.
Um eine kurze Erklärung der Funktionen dieser Karte zu geben, ist wie folgt; wird es unserem Roboter ermöglichen, die Umgebung, in der er sich befindet, digital zu sehen. Der Ultraschallsensor, wie wir wissen, hat die Fähigkeit, Entfernungen zu messen, und in Kombination mit Kameras (Computer Vision) und die generierte Echtzeitkarte, wir können Objekte effektiv identifizieren und um sie herum navigieren.
Am Ende des Codes, da ist ein „if-Anweisung“ die die letzte Prüfung durchführt, um zu sehen, ob sich ein Objekt innerhalb der angegebenen Entfernung vom Roboter befindet, zum Beispiel, 10 cm.
Ich hoffe, dieser Artikel hat Ihnen mehr Informationen über Robotik mit Python geliefert. Wenn Sie eine Person sind, die gerne mit Python und Informationstechnologie oder Robotik im Allgemeinen spielt, Ich empfehle Ihnen, ein oder zwei Sensoren und ein "Steckbrett" zu kaufen. Dies sind Komponenten, die zu vernünftigen Preisen auf dem Markt erhältlich sind und Sie auf jeden Fall faszinieren werden..
Vielen Dank für Ihre Zeit.
Die in diesem Artikel gezeigten Medien: Robotik mit Python ist nicht Eigentum von DataPeaker und wird nach Ermessen des Autors verwendet.





