
Robotique avec Python
Robotique: intégrer des disciplines de base pour créer des machines fascinantes qui peuvent progressivement apprendre à imiter l'éthique, comportement et qualités humaines. Le domaine de la robotique étonne et intrigue les gens de tous âges à travers le monde. Cet article reprend là où l'article précédent s'est arrêté.
Les robots peuvent apprendre, naviguer et prendre des décisions pour eux-mêmes. Cet article vous donnera plus d'expérience avec la robotique avec Python. Il expliquera plus de concepts directement liés aux robots et au domaine de la robotique. Je vais aussi vous montrer et expliquer le code Python que j'ai codé (La source: Mon ordinateur) pour un robot. Maintenant, allons droit à ça!
La source: CIO.com
Composants robotiques importants
Un robot bien construit possédera la capacité d'apprendre, naviguer et prendre des décisions de manière autonome et vous prendrez efficacement et efficacement une décision rationnelle et logique en cas de changement imprévu dans votre environnement immédiat. L'élément qui permet à un robot de devenir une pièce physique.
de son environnement sont les composants qui sont à bord; Spécifiquement, les Capteurs. Les capteurs sont cruciaux dans un système robotique car ils réduisent la
besoin d'interaction, augmentant ainsi les niveaux d'autonomie dans un système. Une liste de capteurs disponibles sur le marché est la suivante (c'est bien
sachez que la liste ne se limite pas à ces):
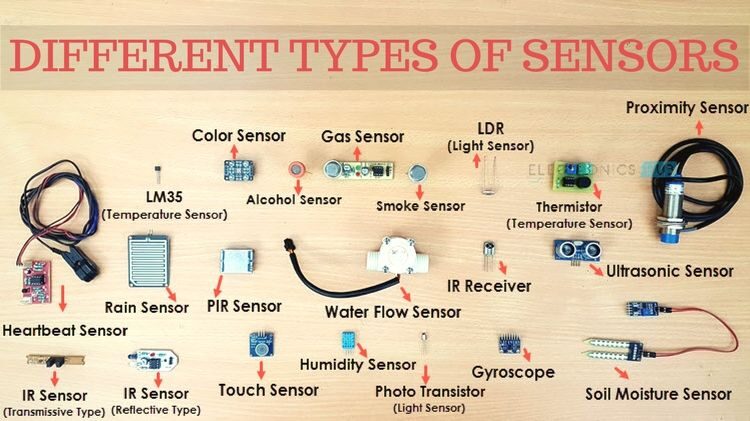
- – Capteurs de lumière.
- – Thermomètres.
- – Capteurs de pression.
- – Capteurs de position.
- – Salle des Capteurs.
- – Capteurs Flex.
- – Capteurs sonores.
- – Capteurs à ultrasons.
- – Capteurs tactiles.
- – Capteurs PIR.
- – Capteurs d'inclinaison.
- – Capteurs de gaz.
Voici quelques exemples de capteurs qui peuvent être achetés dans les magasins d'électricité. Si tu regardes de près, vous remarquerez que chacun de ces capteurs peut détecter un stimulus spécifique dans l'environnement immédiat ou distant. Et vous vous rendrez compte que s'ils sont intégrés dans un seul système, Ces composants permettront à n'importe quel objet de répondre à n'importe quel stimulus comme un être humain peut le faire..
Le module capteur détectera une entrée d'une source et répondra avec une certaine sortie. En général, un capteur convertira toute quantité physique ou chimique non électrique en signaux électriques. L'entrée d'un capteur doit être maintenue pour que vous ayez une sortie cohérente. Par exemple, un détecteur de mouvement n'émettra pas de lumière rouge s'il n'y a pas d'objet se déplaçant à proximité. Il y a trois capteurs spécifiques que nous allons discuter: Léger, Son et ultrasons.
Capteurs de lumière
Ce capteur convertit la fréquence de la lumière en signaux électriques, c'est-à-dire, la sortie de ces signaux de capteur. Le signal nous indique l'intensité de la lumière détectée. Il fonctionne en mesurant les ondes électromagnétiques qui existent à toutes les fréquences de la lumière (infrarouge, visible, ultra-violet).
Capteurs sonores
Ce capteur détecte et convertit les ondes sonores en signaux électriques. Le diaphragme du microphone doit être en état de fonctionnement. C'est pourquoi
Les ondes sonores circulant dans l'air frappent le diaphragme, le faisant vibrer et modifier les lectures du condensateur. Les lectures des condensateurs sont converties en signaux numériques pouvant être utilisés à des fins de traitement.
Capteurs à ultrasons:
Ce capteur convertira les ondes sonores réfléchies en capteurs électriques. Les capteurs à ultrasons ont la capacité de mesurer la distance entre les objets. Le capteur à ultrasons a un émetteur et un récepteur intégrés. L'émetteur enverra une onde sonore sous forme de signaux piézoélectriques et le récepteur lira les ondes sonores après le processus de réflexion..
Ces appareils petits mais puissants sont utilisés dans la vie de tous les jours et vous donneront accès à des calculs haut de gamme sur votre ordinateur lorsque vous les amenez à la lumière de la robotique.. Par exemple, l'entreprise automobile de renommée mondiale: Tesla incorporée. Les véhicules Tesla utilisent de nombreux capteurs montés autour de la voiture.
Le véhicule Tesla utilise des capteurs à ultrasons pour faciliter l'alignement des roues et le centrage de la route, avec le LIDAR (détection de la lumière et portée) pour la détection d'objets, capteurs sonores pour détecter des objets à proximité du véhicule, caméras pour la vision par ordinateur, apprentissage automatique, et d'autres technologies de pointe. Tous ces capteurs sont chargés de créer le véhicule autonome que l'on voit sur les routes.
La source: Pôle électronique
Moteurs
Un moteur courant à utiliser lors de l'expérimentation de la robotique avec Python est le moteur à courant continu. DC signifie courant continu. Les moteurs à courant continu ont très probablement des roues attachées à l'extrémité de sortie, c'est-à-dire, l'énergie mécanique émise sera utilisée pour faire tourner les roues. Un moteur à courant continu A est un composant électrique qui nécessite une entrée de courant électrique et fournit une sortie d'énergie mécanique ou de mouvement.. Les composants du moteur à courant continu comprennent l'enroulement de la bobine, Les aimants, les rotors, les pinceaux, stator et source de courant.
L'idée sur laquelle cela fonctionne est que lorsque la bobine est alimentée, c'est-à-dire, un courant y passe, un champ magnétique est généré autour de la bobine, ce qui fait interagir la bobine avec les aimants, ce qui fait tourner la bobine et finalement produire de l'énergie mécanique.
Interrupteur
Un robot aura besoin d'un interrupteur pour l'allumer et l'éteindre. L'interrupteur d'alimentation sert d'interrupteur d'alimentation pour le robot, permettant au courant de s'arrêter de circuler dans les circuits et permettant aux composants de se refroidir. Lorsque l'interrupteur est allumé, le courant circule dans le circuit et quand il est éteint, le flux de courant s'arrête.
Interrupteur à bouton-poussoir
Il s'agit d'un dispositif simple qui peut autoriser ou empêcher le contrôle d'une machine ou d'un processus spécifique. Un interrupteur à bouton-poussoir est construit avec des circuits électriques qui permettent au courant de le traverser. La modification du flux de ce courant est ce qui déclenche des événements dans notre circuit.
Les interrupteurs à bouton-poussoir peuvent être utilisés pour des circuits normalement allumés ou normalement éteints. Dans un circuit normalement allumé, circule actuellement dans le circuit et, en appuyant sur le bouton, le flux de courant est interrompu. Dans un circuit normalement hors tension, pas de connexion ou de flux d'électricité jusqu'à ce que le bouton soit enfoncé.
Transistor
Un transistor est un semi-conducteur qui a deux fonctions. Il peut servir d'interrupteur ou d'amplificateur de courant. Un transistor par nature a deux fils (les pattes, de minuscules tiges métalliques pour connecter les fils). En tant qu'interrupteur, le transistor réduira le courant d'un côté des fils et augmentera le courant de l'autre côté. En tant qu'amplificateur, le transistor acceptera le courant dans un fil et le sortira de l'autre à un courant plus élevé.
Résistance
C'est l'un des composants électroniques les plus populaires et les plus utilisés. Il a deux terminaux (câbles / jambes) et l'intégrer dans votre circuit électrique mettra en œuvre une résistance dans votre circuit. La résistance peut être utilisée pour réduire le flux de courant, diviser la tension et ajuster les niveaux de signal électrique.
Contrôler les composants du robot avec Python.
Commande de commutateur à bouton-poussoir.
# nous commençons par importer le package nécessaire
importer RPi.GPIO en tant que GPIO

# nous configurons notre système pour ignorer temporairement tous les avertissements
GPIO.setwarnings(Faux)

# nous configurons notre système pour utiliser la numérotation physique des broches
# sur le Raspberry Pi
GPIO.setmode(CARTE GPIO)

# nous configurons le numéro de broche GPIO 10 sur notre Raspberry Pi pour être
# une broche d'entrée et nous définissons l'état initial de la broche pour qu'il soit
# tiré bas "PUD_DOWN". Cela signifie que le bouton est en
# un "DÉSACTIVÉ" Etat
GPIO.setup(10, GPIO.IN, pull_up_down=GPIO.PUD_DOWN)

# nous avons mis en place une boucle While qui va s'exécuter pour toujours
# la boucle While va constamment vérifier l'état de
# notre interrupteur à bouton-poussoir. Dans le cas de notre bouton
# être pressé, il y a des mots qui seront imprimés
# à la console
tandis que vrai:

# nous vérifions si le numéro de broche GPIO 10 est poussé
# nous vérifions le courant qui passe par le bouton
# si le courant est élevé
si GPIO.input(10) == GPIO.HIGH:

# nous imprimons les mots suivants
imprimer("Le bouton a été enfoncé!")
Contrôle des moteurs à courant continu
# nous commençons par importer les packages nécessaires
heure d'importation
depuis easygopigo3 importer EasyGoPiGo3

# nous créons une instance du Robot que nous utilisons
# Si vous souhaitez vous adonner au domaine de la Robotique
# accédez à un navigateur Web et recherchez "Qu'est-ce que GoPiGo3"
# c'est intéressant :) - vous pouvez être persuadé d'acheter une unité pour vous-même
gpg = EasyGoPiGo3()

# nous configurons les moteurs pour qu'ils avancent pendant deux secondes
gpg.forward()
le sommeil de temps(2)

# nous arrêtons tout mouvement moteur pendant une seconde
gpg.stop()
le sommeil de temps(1)

# nous conduisons tous les moteurs de 50 cm vers l'avant
gpg.drive_cm(50, Vrai)
le sommeil de temps(1)

# on tourne les moteurs vers la gauche
gpg.left()
le sommeil de temps(1)

# on tourne les moteurs vers la droite
gpg.right()
le sommeil de temps(1)

# nous arrêtons toute activité de robot
gpg.stop()

# nous imprimons un message final nous indiquant si le script
# était un succès
imprimer("Mouvement réussi!")
Le capteur à ultrasons
Vous vous demandez peut-être comment utiliser le capteur à ultrasons pour un robot. À présent, le capteur à ultrasons est utilisé pour créer une carte basée sur LIDAR de la zone où réside actuellement le robot. Le capteur à ultrasons est utilisé en combinaison avec un servo (moteur) permettant au capteur à ultrasons de tourner, permettant au robot « voir » plus de ses environs. je ne fournirai pas le code complet, car il est vaste et nécessite une compréhension. Je fournirai une image tronquée du code trouvé sur mon PC.
Pour donner une brève explication des fonctions de cette carte est la suivante; permettra à notre robot de voir numériquement l'environnement dans lequel il se trouve. Le capteur à ultrasons, comme nous le savons, a la capacité de mesurer la distance, et lorsqu'il est combiné avec des caméras (vision par ordinateur) et la carte en temps réel qui est générée, nous pouvons identifier efficacement les objets et naviguer autour d'eux.
A la fin du code, Il y a un « si déclaration » qui effectue la vérification finale pour voir si un objet se trouve à la distance spécifiée du robot, par exemple, 10 cm.
J'espère que cet article vous a fourni plus d'informations sur la robotique avec Python. Si vous êtes une personne qui aime jouer avec Python et les technologies de l'information ou la robotique en général, Je vous recommande d'acheter un ou deux capteurs et une "planche à pain". Ce sont des composants qui peuvent être achetés à des prix raisonnables sur le marché et qui ne manqueront pas de vous intriguer..
Merci pour ton temps.
Les médias présentés dans cet article: Robotics With Python n'est pas la propriété de DataPeaker et est utilisé à la discrétion de l'auteur.





