
Robótica com Python
Robótica: integrando disciplinas básicas para criar máquinas fascinantes que podem aprender gradualmente a imitar a ética, comportamento humano e qualidades. O campo da robótica surpreende e intriga pessoas de todas as idades ao redor do mundo. Este artigo retoma de onde o artigo anterior parou.
Robôs podem aprender, navegar e tomar decisões por si próprios. Este artigo lhe dará mais experiência com Robótica com Python. Irá explicar mais conceitos que estão diretamente relacionados com Robôs e o campo da Robótica. Também vou mostrar e explicar o código Python que codifiquei (Fonte: Meu PC) para um robô. Agora, vamos direto para isso!
Fonte: CIO.com
Componentes importantes do robô
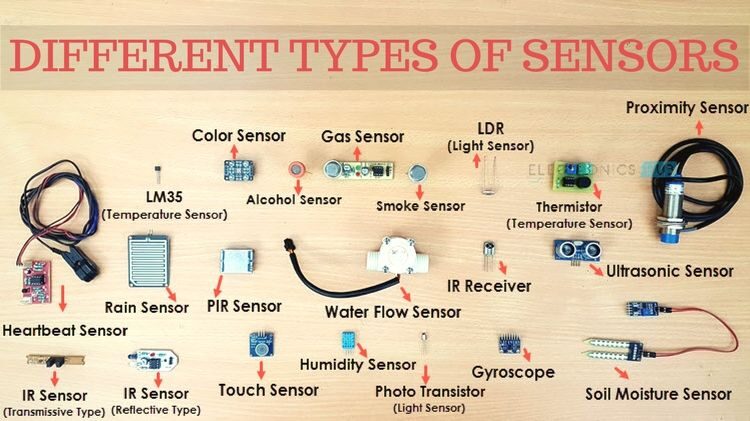
Um robô bem construído possuirá a capacidade de aprender, navegue e tome decisões de forma autônoma e você irá efetivamente e eficientemente tomar uma decisão racional e lógica no caso de uma mudança imprevista em seu ambiente imediato. O elemento que permite que um robô se torne uma parte física.
de seu ambiente são os componentes que estão a bordo; Especificamente, a Sensores. Sensores são cruciais em um sistema robótico, pois reduzem o
necessidade de interação, aumentando assim os níveis de autonomia em um sistema. Uma lista de sensores que estão disponíveis no mercado é a seguinte (é bom
saiba que a lista não se limita a estes):
- – Sensores de luz.
- – Termômetros.
- – Sensores de pressão.
- – Sensores de posição.
- – Sensores Hall.
- – Sensores Flex.
- – Sensores de som.
- – Sensores ultrassônicos.
- – Sensores de toque.
- – Sensores PIR.
- – Sensores de inclinação.
- – Sensores de gás.
Estes são alguns exemplos de sensores que podem ser comprados em lojas de produtos elétricos. Se você olhar de perto, você notará que cada um desses sensores pode detectar um estímulo específico no ambiente imediato ou distante. E você vai perceber que se eles estiverem integrados em um único sistema, esses componentes permitirão que qualquer objeto responda a qualquer estímulo como um ser humano pode.
O módulo sensor detectará uma entrada de uma fonte e responderá com uma determinada saída. Em geral, um sensor converterá qualquer quantidade física ou química não elétrica em sinais elétricos. A entrada de um sensor deve ser mantida para que você tenha uma saída consistente. Por exemplo, um sensor de movimento não emitirá uma luz vermelha se não houver nenhum objeto se movendo nas proximidades. Existem três sensores específicos que discutiremos: Luz, Som e ultrassônico.
Sensores de luz
Este sensor converte a frequência da luz em sinais elétricos, quer dizer, a saída desses sinais de sensor. O sinal nos diz a intensidade da luz que é detectada. Ele funciona medindo as ondas eletromagnéticas que existem em todas as frequências de luz (infravermelho, visível, ultravioleta).
Sensores de som
Este sensor detecta e converte ondas sonoras em sinais elétricos. O diafragma do microfone deve estar funcionando bem. Isto é porque
As ondas sonoras que viajam pelo ar atingem o diafragma, fazendo com que ele vibre e mude as leituras do capacitor. As leituras do capacitor são convertidas em sinais digitais que podem ser usados para fins de processamento.
Sensores ultrassônicos:
Este sensor irá converter as ondas sonoras refletidas em sensores elétricos. Sensores ultrassônicos têm a capacidade de medir a distância entre objetos. O sensor ultrassônico possui um transmissor e receptor embutido. O transmissor enviará uma onda sonora na forma de sinais piezoelétricos e o receptor lerá as ondas sonoras após o processo de reflexão ter ocorrido..
Esses dispositivos pequenos, mas poderosos, são usados na vida cotidiana e permitirão que você tenha acesso a cálculos avançados em seu computador, quando você trazê-los para a luz da robótica.. Por exemplo, a empresa automotiva de renome mundial: Tesla Incorporated. Os veículos Tesla usam vários sensores que são montados ao redor do carro.
O veículo Tesla faz uso de sensores ultrassônicos para auxiliar no alinhamento das rodas e centralização da estrada, junto com LIDAR (detecção de luz e alcance) para detecção de objeto, sensores de som para detectar objetos nas proximidades do veículo, câmeras para visão computacional, aprendizado de máquina, e outra tecnologia avançada. Todos esses sensores são responsáveis por criar o veículo autônomo que vemos nas estradas.
Fonte: Hub de eletrônicos
Motores
Um motor comum para usar ao fazer experiências com robótica com Python é o motor DC. DC significa corrente contínua. Os motores DC provavelmente têm rodas conectadas à extremidade de saída, quer dizer, a energia mecânica emitida será utilizada para girar as rodas. Um motor DC A é um componente elétrico que requer uma entrada de corrente elétrica e fornece uma saída de energia mecânica ou movimento.. Os componentes dentro do motor DC incluem o enrolamento da bobina, Os ímãs, os rotores, escovas, estator e fonte de corrente.
A ideia em que isso funciona é que quando a bobina é alimentada, quer dizer, uma corrente é passada por ele, um campo magnético é gerado em torno da bobina, o que faz a bobina interagir com os ímãs, que faz com que a bobina gire e finalmente produza energia mecânica.
Interruptor de energia
Um robô precisará de um botão liga / desliga para ligá-lo e desligá-lo. O botão liga / desliga serve como botão liga / desliga para o robô, permitindo que a corrente pare de fluir nos circuitos e permitindo que os componentes esfriem. Quando o interruptor está ligado, corrente flui no circuito e quando está desligado, fluxo atual para.
Pressionar no interruptor
Este é um dispositivo simples que pode permitir ou impedir o controle de uma máquina ou processo específico. Um interruptor de botão é construído com circuitos elétricos que permitem que a corrente passe por ele. Alterar o fluxo desta corrente é o que desencadeia eventos em nosso circuito.
Os interruptores de botão de pressão podem ser usados para circuitos normalmente ligados ou normalmente desligados. Em um circuito normalmente iluminado, atualmente flui através do circuito e, pressionando o botão, fluxo de corrente é interrompido. Em um circuito normalmente desligado, nenhuma conexão ou fluxo de eletricidade até que o botão seja pressionado.
Transistor
Um transistor é um semicondutor que tem duas funções. Pode atuar como um interruptor ou como um amplificador de corrente. Um transistor por natureza tem dois fios (o patas, minúsculas hastes de metal para conectar os fios). Como um switch, o transistor irá reduzir a corrente de um lado dos fios e aumentar a corrente do outro lado. Como amplificador, o transistor aceitará corrente em um fio e a saída do outro em uma corrente mais alta.
Resistor
Este é um dos componentes eletrônicos mais populares e amplamente usados. Tem dois terminais (cabos / pernas) e integrar isso em seu circuito elétrico irá implementar resistência em seu circuito. O resistor pode ser usado para reduzir o fluxo de corrente, dividir a tensão e ajustar os níveis de sinal elétrico.
Controle os componentes do robô com Python.
Botão de controle do interruptor.
# começamos importando o pacote necessário
importar RPi.GPIO como GPIO

# configuramos nosso sistema para ignorar temporariamente todos os avisos
GPIO.setwarnings(Falso)

# configuramos nosso sistema para usar a numeração física de pinos
# no Raspberry Pi
GPIO.setmode(GPIO.BOARD)

# nós configuramos o número do pino GPIO 10 no nosso Raspberry Pi para ser
# um pino de entrada e definimos o estado inicial do pino como
# puxado para baixo "PUD_DOWN". Isso significa que o botão está em
# um "DESLIGADO" Estado
GPIO.setup(10, GPIO.IN, pull_up_down = GPIO.PUD_DOWN)

# nós configuramos um loop While que vai durar para sempre
# o loop While irá verificar constantemente o estado de
# nosso interruptor de botão de pressão. No caso do nosso botão
# sendo pressionado, há palavras que serão impressas
# para o console
enquanto verdadeiro:

# verificamos se o número PIN do GPIO 10 é empurrado
# verificamos a corrente passando pelo botão
# se a corrente é alta
se GPIO.input(10) == GPIO.HIGH:

# nós imprimimos as seguintes palavras
imprimir("Botão foi pressionado!")
Controle de motores DC
# começamos importando os pacotes necessários
tempo de importação
de easygopigo3 import EasyGoPiGo3

# criamos uma instância do robô que estamos usando
# Se você deseja entrar no campo da robótica
# navegue até um navegador da web e pesquise "O que é GoPiGo3"
# é interessante :) - você pode ser persuadido a comprar uma unidade para você
gpg = EasyGoPiGo3()

# configuramos os motores para avançar por dois segundos
gpg.forward()
hora de dormir(2)

# paramos todo o movimento do motor por um segundo
gpg.stop()
hora de dormir(1)

# nós dirigimos todos os motores 50 cm para frente
gpg.drive_cm(50, Verdade)
hora de dormir(1)

# nós viramos os motores para a esquerda
gpg.left()
hora de dormir(1)

# nós viramos os motores para a direita
gpg.right()
hora de dormir(1)

# paramos todas as atividades do robô
gpg.stop()

# imprimimos uma mensagem final nos dizendo se o script
# foi bem sucedido
imprimir("Movimento bem sucedido!")
O sensor ultrassônico
Você pode estar se perguntando como usar o sensor ultrassônico para um robô. Agora, o sensor ultrassônico é usado para criar um mapa baseado em LIDAR da área onde o robô reside atualmente. O sensor ultrassônico é usado em combinação com um servo (motor) permitindo que o sensor ultrassônico gire, permitindo o robô “Vejo” mais de seus arredores. Eu não irei fornecer o código completo, pois é extenso e requer compreensão. Vou fornecer uma imagem truncada do código encontrado no meu PC.
Para dar uma breve explicação das funções deste mapa é o seguinte; permitirá que nosso robô veja digitalmente o ambiente em que está localizado. O sensor ultrassônico, como nós sabemos, tem a capacidade de medir distâncias, e quando combinado com câmeras (visão de computador) e o mapa em tempo real que é gerado, podemos efetivamente identificar objetos e navegar em torno deles.
No final do código, existe um “declaração if” que faz a verificação final para ver se um objeto está dentro da distância especificada do robô, por exemplo, 10 cm.
Espero que este artigo tenha fornecido a você mais informações sobre robótica com Python. Se você é uma pessoa que gosta de brincar com Python e tecnologia da informação ou robótica em geral, Eu recomendo que você compre um ou dois sensores e uma "placa de ensaio". Esses são componentes que podem ser comprados a preços razoáveis no mercado e com certeza irão mantê-lo intrigado..
Obrigado pelo seu tempo.
A mídia mostrada neste artigo: Robótica com Python não é propriedade da DataPeaker e é usada a critério do autor.





